01 · ROBOT
机器人客户端
安装在机器人控制器、Orin、 IPC 等边缘设备中。 实现设备身份认证、状态同步、 日志采集和远程连接。
未来的机器人不应该孤立工作。 它们应该能够发现彼此、连接彼此、 共享数据与能力,并与人类和数字世界实时协作。
每一台机器人、每一台 GPU 服务器, 都可以通过具联网客户端接入 EmbodiedNet, 成为具身智能网络中的一个节点。
人形机器人、机械臂、 移动机器人及其他智能设备。
相机、LiDAR、IMU、 力觉与其他机器人传感器。
本地 GPU Server、 工作站及 AI 训练集群。
Robot Network Infrastructure
PPO / SAC / DDPG / Offline RL / Sim2Real。
Vision × Language × Action, 让机器人理解并执行任务。
对环境和机器人未来状态 进行预测、推演与规划。
通过安装在机器人与 GPU 服务器上的 EmbodiedNet Client,将现实世界的设备、 数据和算力连接到统一的具联网平台。
安装在机器人控制器、Orin、 IPC 等边缘设备中。 实现设备身份认证、状态同步、 日志采集和远程连接。
连接本地 GPU 服务器, 统一管理 GPU、Docker、 CUDA、训练任务和模型。
实时采集机器人视觉、 动作、传感器、运行日志等数据, 并同步到数据平台。
从云端向机器人下发程序、 参数、任务和模型, 实现远程操作与 OTA。
EmbodiedNet 将机器人产生的真实数据、 GPU 算力、强化学习、VLA、仿真与世界模型 连接起来,形成持续进化的具身智能闭环。
采集机器人视觉、语音、动作、 力觉、IMU、关节状态及运行日志, 构建真实世界具身智能数据集。
利用 GPU 集群和大规模并行仿真, 训练机器人运动、控制与操作策略, 实现从 Simulation 到 Reality。
Vision × Language × Action。 将视觉感知、语言理解和机器人动作 统一到一个智能模型中。
构建机器人与环境的数字孪生, 在 MuJoCo、Isaac Sim 等环境中 进行大规模并行训练和测试。
学习机器人与环境之间的动态关系, 对未来状态进行预测、推演与规划, 支撑复杂任务决策。
将训练完成的策略模型、 VLA 模型和世界模型发布到机器人, 支持版本管理、OTA 与持续迭代。
每一次机器人执行任务,都会产生新的数据; 每一次训练都会产生新的模型; 每一个模型又会回到真实机器人。
EmbodiedNet 通过统一的软件基础设施, 将机器人、边缘设备、GPU算力、数据与具身智能算法连接起来。
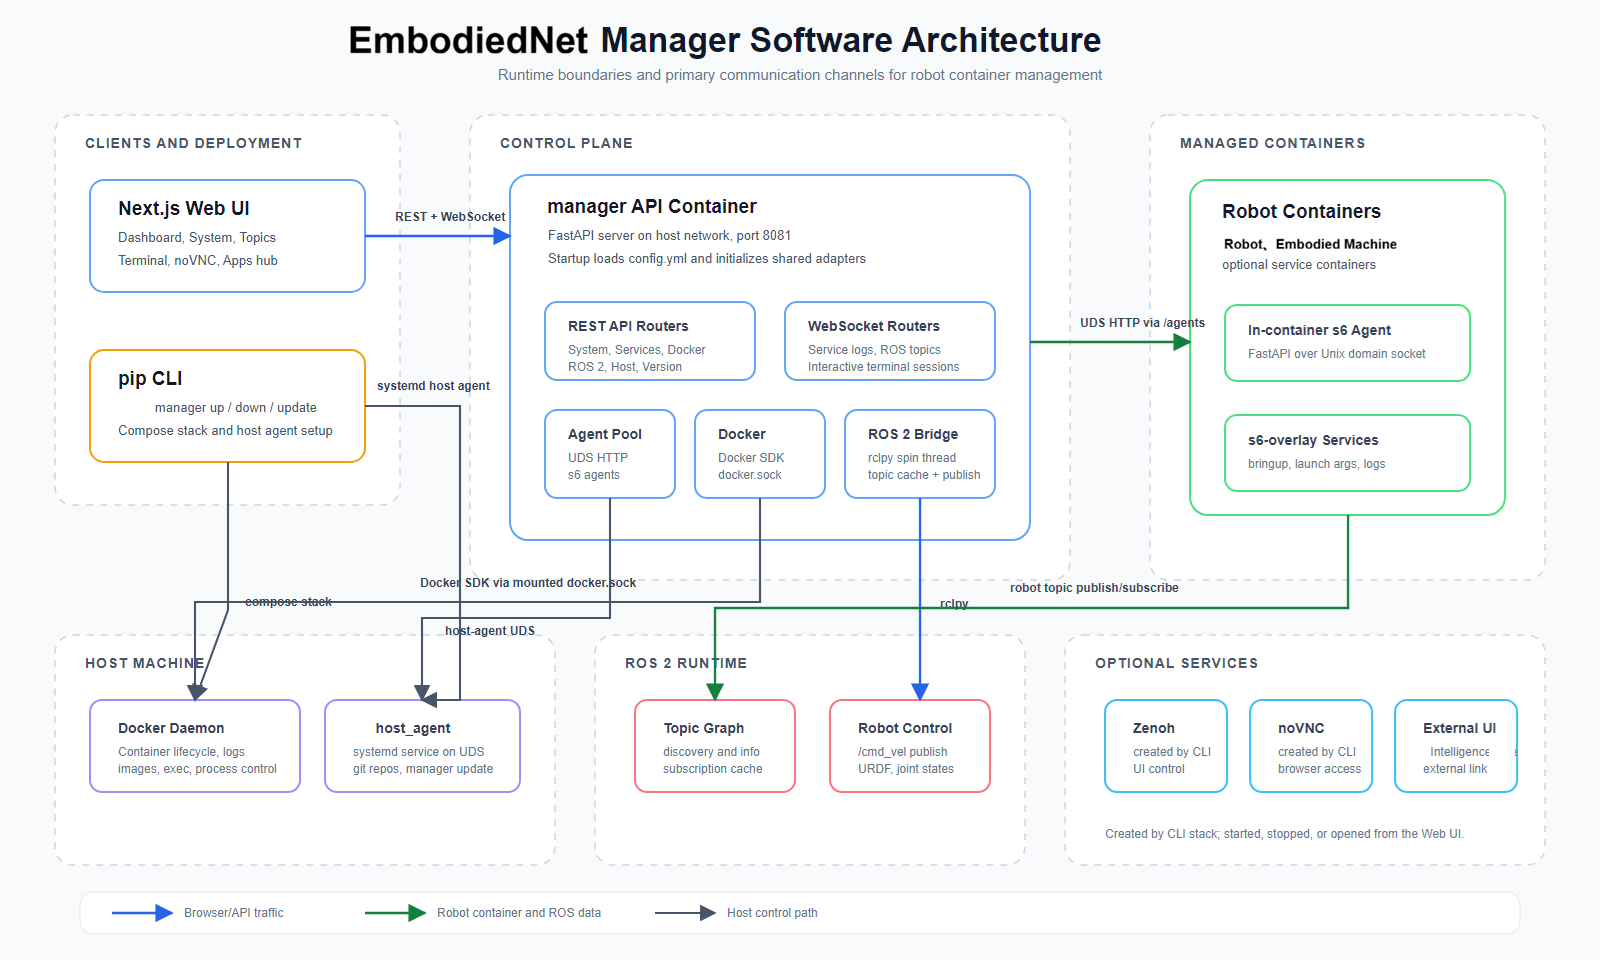
点击EmbodiedNet Manager按钮打开仪表盘页面。
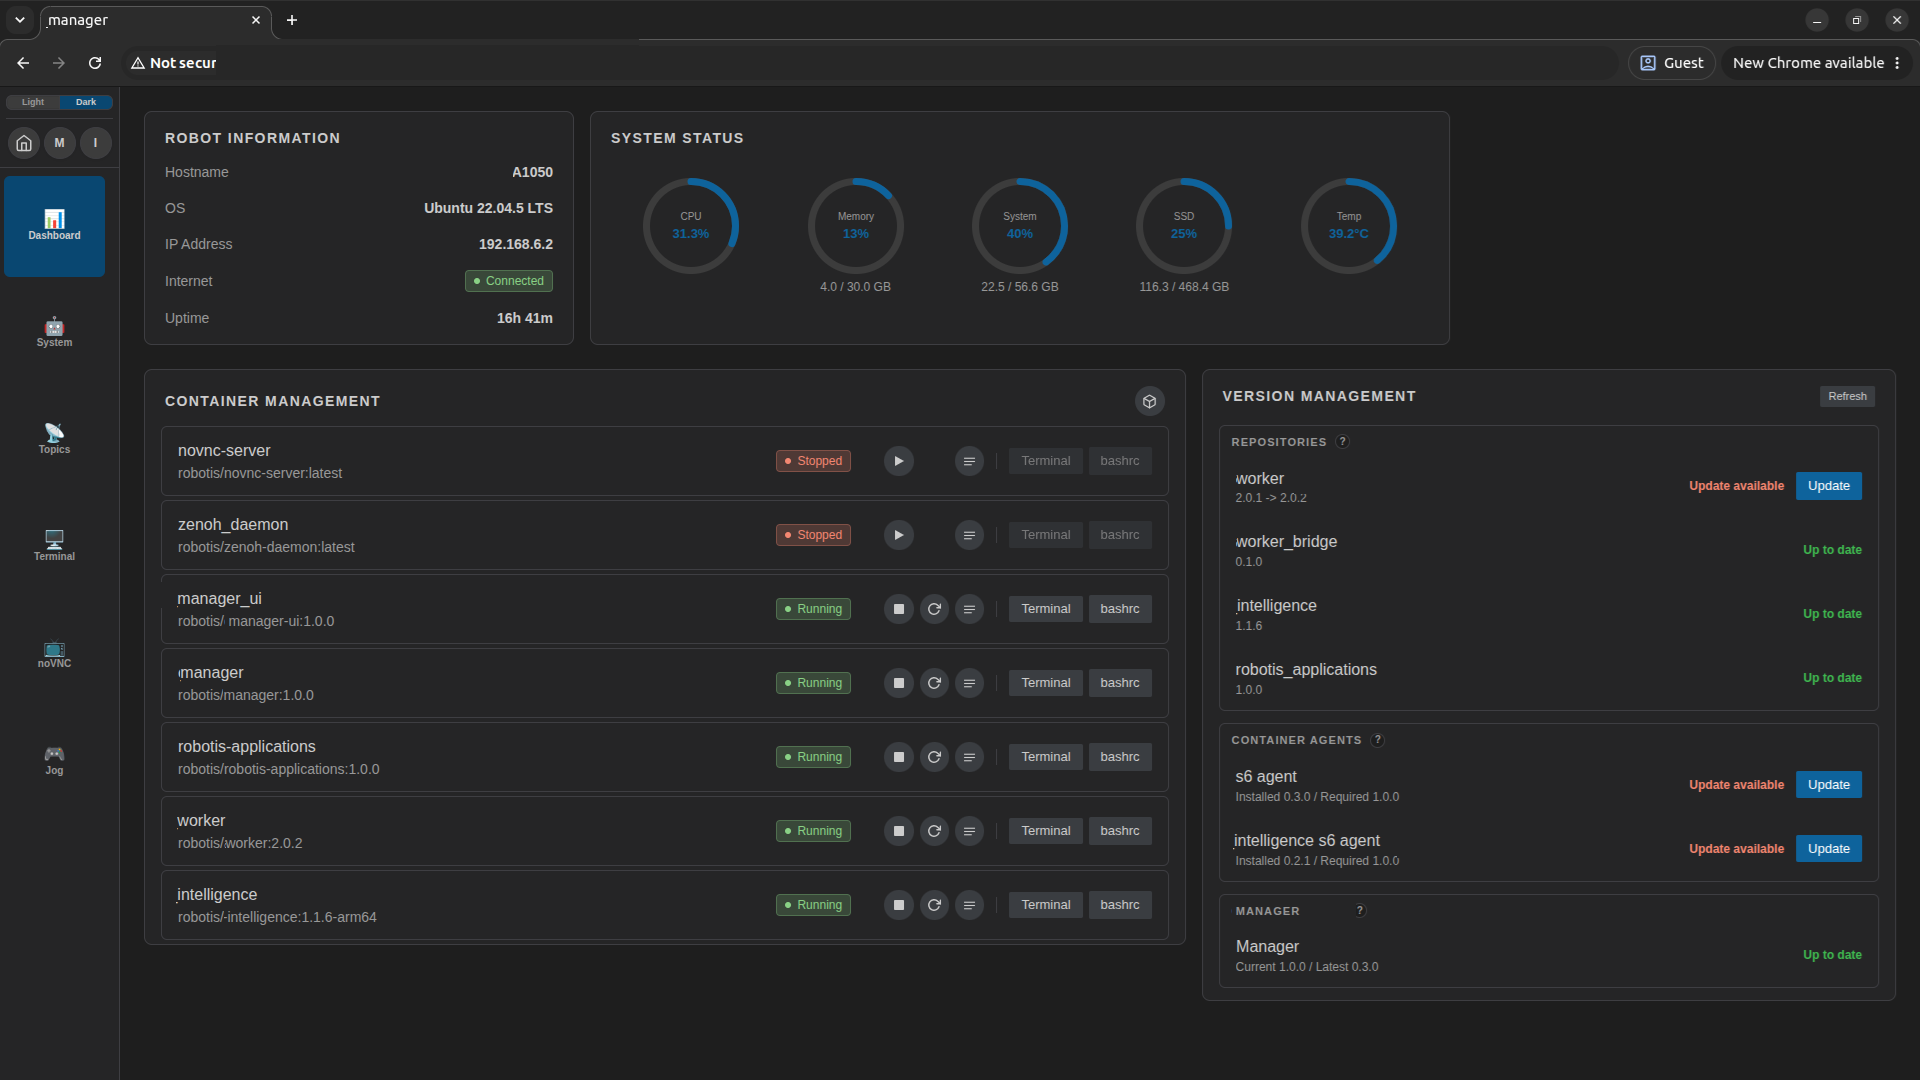
机器人堆栈启动后,3D模型和机器人状态面板会自动更新。 如果模型或关节状态没有更新,请检查、机器人启动日志以及相关的ROS 2主题。
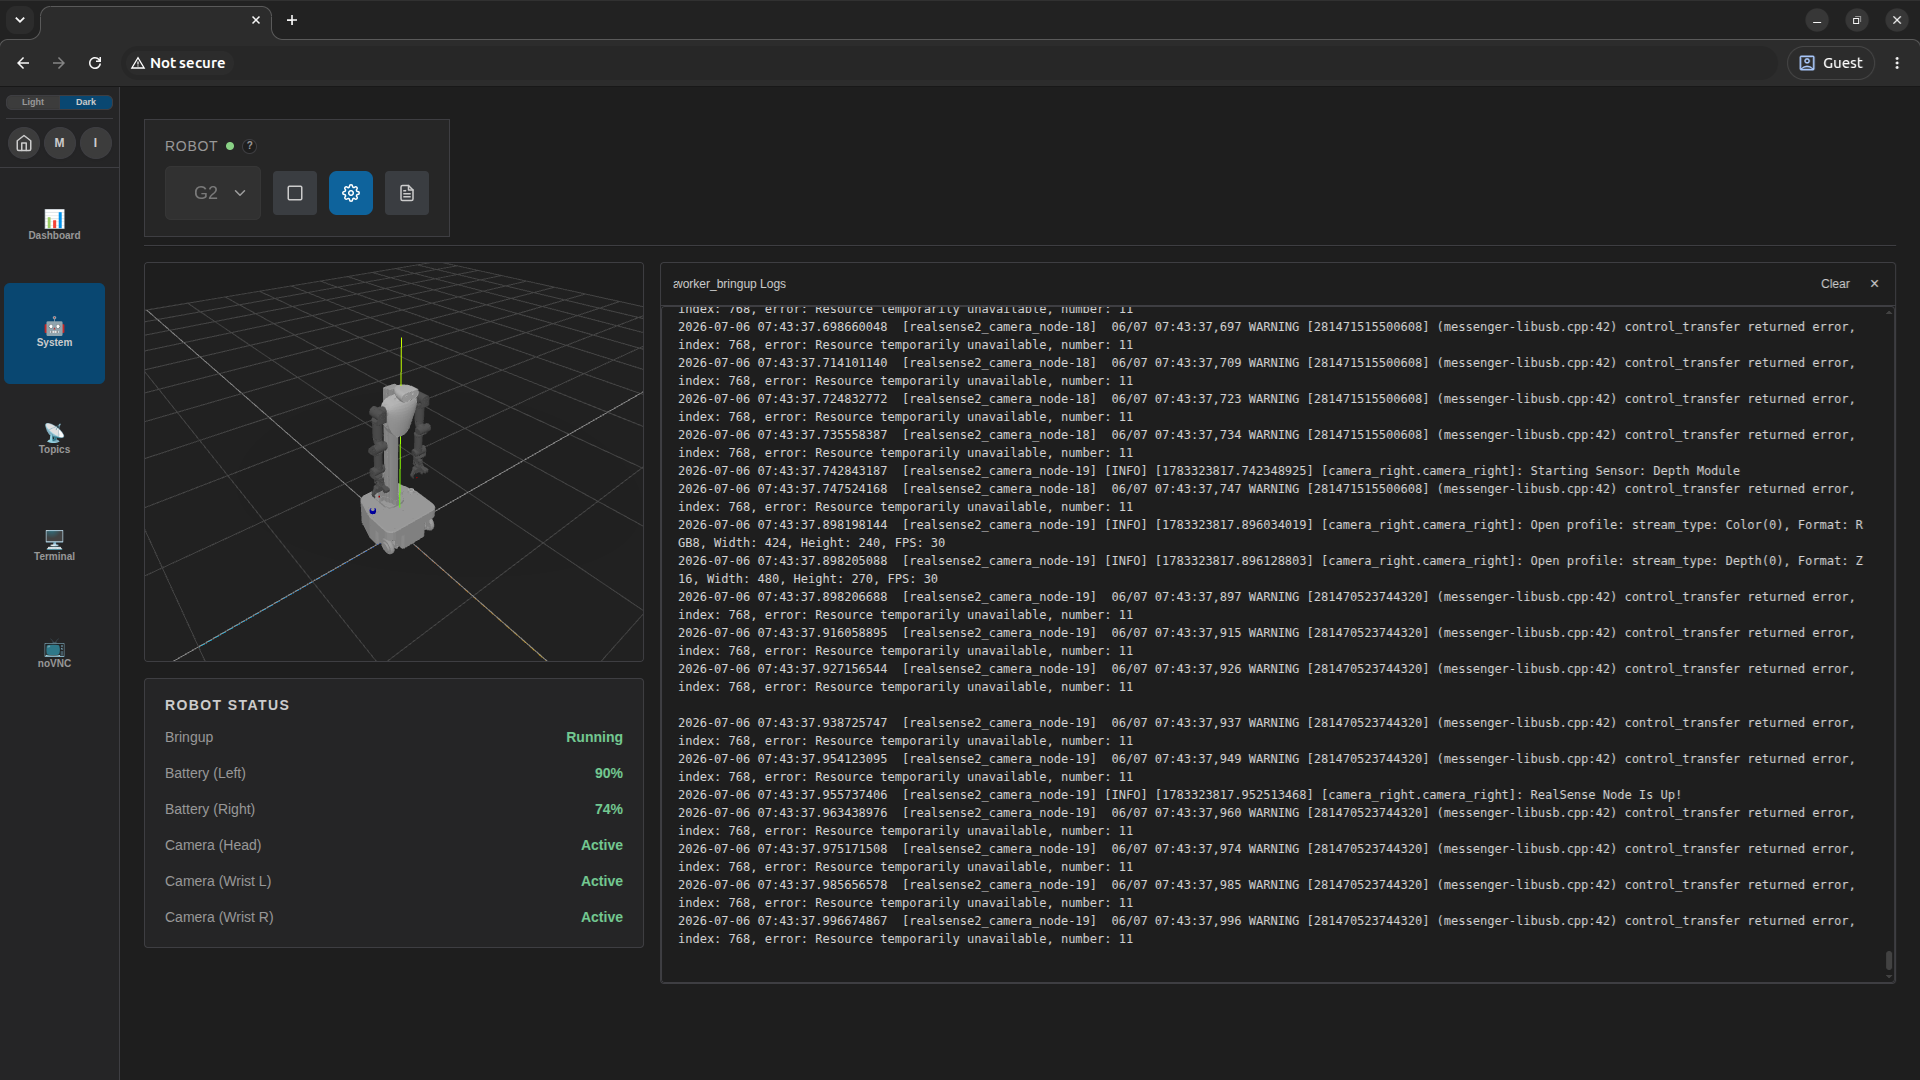
使用bash终端在容器内运行命令和管理进程,无需使用SSH访问容器。
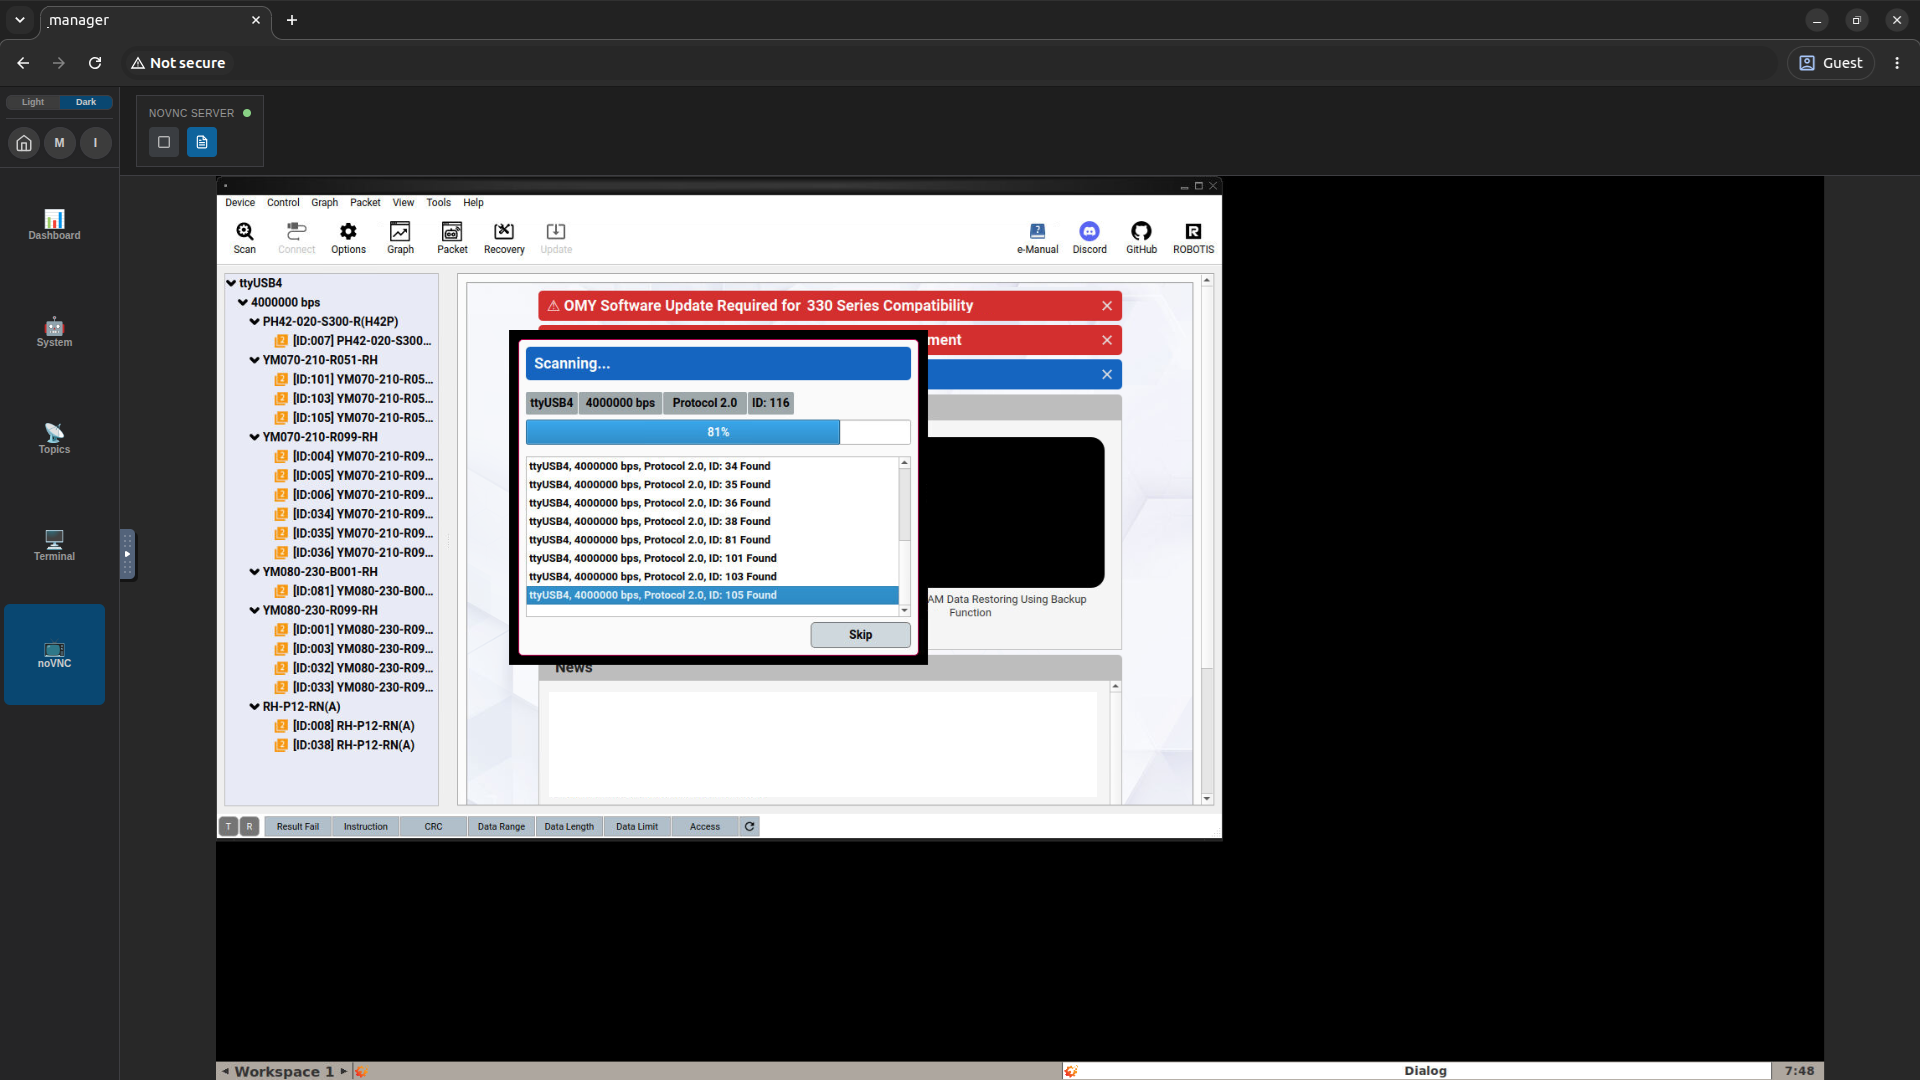
你可以在浏览器中诊断和控制电机,而无需给机器人调试附加显示器或笔记本电脑。
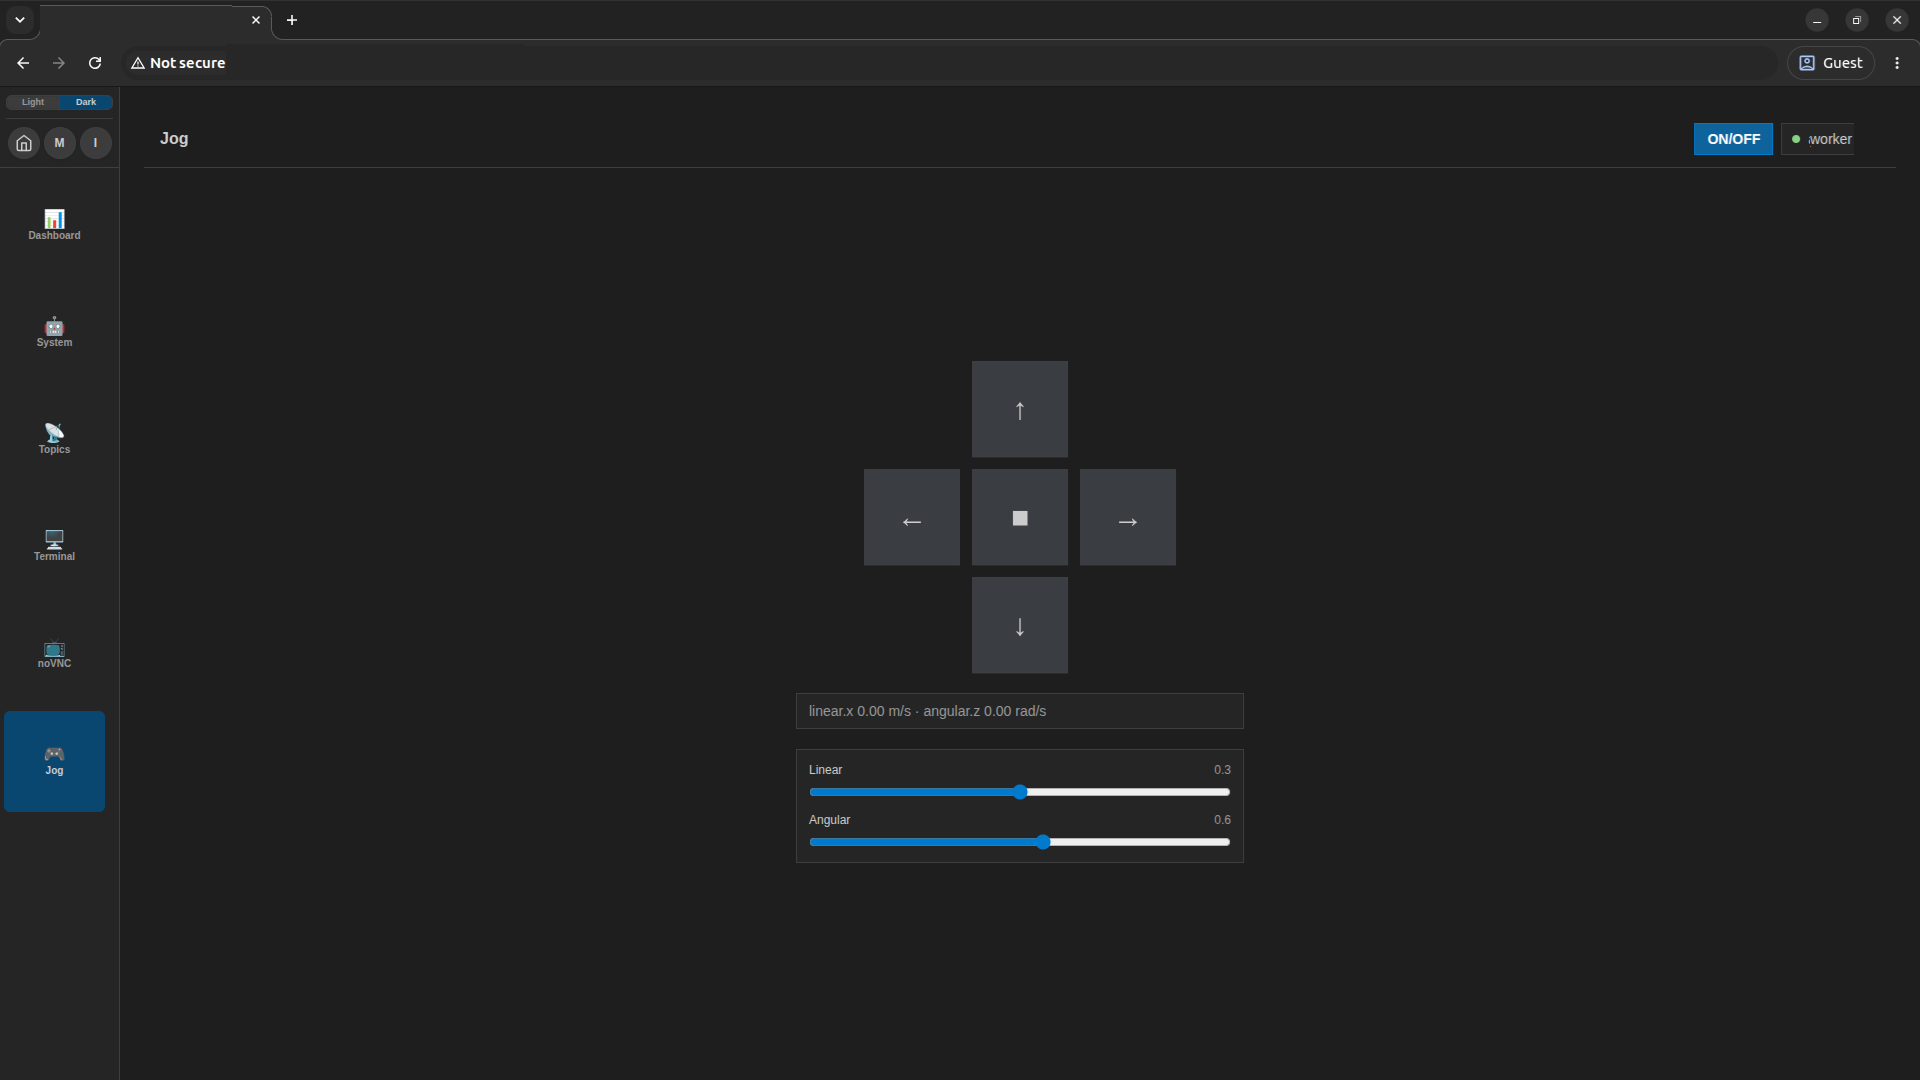
用Jog手动从浏览器移动AI工人移动基地。 Jog 在地图绘制、检查和设置时,无需键盘遥控操作或 RViz 即可移动移动基地。
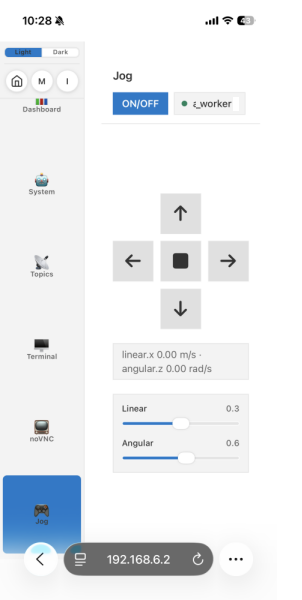
通过使用手机浏览器操控机器人
具身智能的下一步, 不只是让机器人更聪明, 而是让它们彼此连接。
kmpsunny@sina.com · 微信:linjianming79 具联网平台架构